
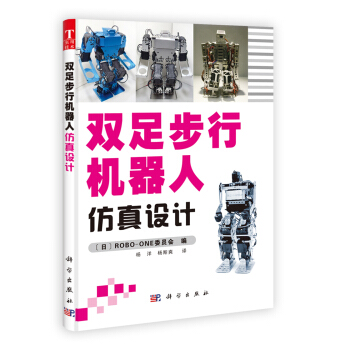

具体描述
編輯推薦
如何讓機器人在宇宙中活動呢?如果通過試驗實現,需要昂貴的花費;若隻是仿真的話,不需要高額花費的實驗裝置,也不需要反復地製作機器人,僅有PC就足夠瞭。《雙足步行機器人仿真設計》為瞭比較簡明地說明仿真設計過程,在對雙足步行機器人進行建模的同時,結閤實際的應用案例對其中重要的部分進行講述。希望讀者能夠體驗基於模型的設計過程。內容簡介
《雙足步行機器人仿真設計》麵嚮ROBO-ONE on PC雙足步行機器人仿真大賽,主要介紹使用CAD設計軟件Autodesk Inventor、分析軟件MSC.visualNastran 4D、控製仿真軟件MATLAB/ Simulink,進行雙足步行機器人的CAD建模、機構和結構分析、控製以及協 同仿真的步驟和方法。同時,以曆屆比賽中取得優勝奬的5件作品為例,介 紹瞭雙足步行機器人設計與開發中的成功經驗和技巧。本書有助於高等院校師生和參加相關機器人 大賽的愛好者瞭解和學習相關知識,也可作為從事機器人設計和開發人員 的參考書。目錄
第1章 基於模型的集成開發1.1 什麼是集成開發
1.2 機器人開發的流程
1.3 CAD
1.4 CAE
1.4.1 結構分析
1.4.2 機構分析
1.5 Simulink
1.5.1 MBD
1.5.2 Simulink簡介
1.5.3 與MSC.visualNastran 4D的協同
1.5.4 實時工作問嵌入式代碼
第2章 三維CAD係統
2.1 三維CAD簡介
2.2 Inventor的使用
2.3 機器人部件設計
2.3.1 繪圖
2.3.2 鈑金件的繪製
2.3.3 伺服電機支架的建模
2.4 機器人的機構與裝配
2.4.1 使用通用零件
2.4.2 使用標準件
2.4.3 三維空間中的裝配
2.4.4 裝配模型的動作檢查
第3章 MSC.visualNastran 4D
3.1 MSC.visualNastran 4D簡介
3.2 CAD形狀的取齣——與11wentor的協同
3.3 機構分析
3.4 建立機構分析模型
3.5 仿真設置
3.6 進行機構分析
3.7 結果的計測器測量功能
3.8 簡單機構分析實例
3.9 結構分析
3.10 結構分析的設置
3.11 簡單結構分析實例
3.12 4D分析
3.13 簡單4D分析實例
第4章 基於MATLAB/Simulink的控製模塊
4.1 MATLAB/Simulink簡介
4.1.1 MATLAB産品傢族的組成
4.1.2 MLAB的使用
4.1.3 使用Simulink
4.1.4 Stateflow的使用
4.2 控製器的設計
4.2.1 控製對象
4.2.2 最優調節器設計
4.2.3 卡爾曼濾波器的設計
4.2.4 LOG調節器的組成
4.3 仿真
4.3.1 LQG調節器的仿真
4.3.2 擺動控製仿真
4.4 參數調整
4.4.1 控製對象
4.4.2 利用最優化功能中的PID控製器參數調整
4.5 代碼自動生成功能
4.5.1 基於Real-Time Workshop的代碼自動生成功能
4.5.2 PID控製器的參數調整
第5章 集成應用
5.1 ROBO-ONE on PC的軟件集成
5.2 電機模型的仿真
5.2.1 電機模型
5.2.2 基於Simulink的電機建模方法
5.2.3 基於MSC.visualNastran 4D的仿真
5.2.4 MSC.visualNastran 4D環境下電機的仿真
5.2.5 Simulink與MSC.visualNastran 4D的協同
5.3 電機模型的反饋定位控製
5.3.1 仿真的目標
5.3.2 PD控製器配置與反饋閉環建立
5.3.3 乾擾負載作用下的輸齣角位移
5.4 基於鏇轉角度電機的簡單定位控製
5.4.1 簡單的定位控製方法
5.4.2 模型的生成
5.4.3 MSC.visualNastran 4D下的反饋定位控製
5.5 基於簡易人形模型的仿真
5.5.1 基於鏇轉角度電機的人形簡易模型
5.5.2 控製器的組成
5.5.3 基於姿態數據的關節角度的計算
5.5.4 計算姿態數據
5.5.5 任務管理
5.5.6 控製器的錶述
5.5.7 仿真結果
5.6 重力加速度的檢測和控製
5.6.1 目的
5.6.2 傳感器的建模方法
5.6.3 仿真結果
5.7 倒立擺的控製
5.7.1 高柔性控製
5.7.2 倒立擺的狀態空間模型
5.7.3 MSC.visualNastran 4D中控製對象模型的錶達
5.7.4 在Simulink中構建控製係統
5.7.5 反饋增益的設置
5.7.6 仿真結果
5.8 仿真與實際的區彆
5.9 基於PC串口的伺服電機實時控製
5.9.1 Simulink的實時動作
5.9.2 與機器人伺服電機的通信
5.9.3 機器人步行
5.9.4 在Dynamixel中的使用
5.9.5 Real-Time Workshop的使用
5.10 使用xPC Target的機器人開發
5.10.1 xPC Target的開發環境
5.10.2 Target PC的安裝
5.10.3 在主PC中生成Simulink模型
5.10.4 Target PC中模型的動作
參考文獻
第6章 應用案例
6.1 ROBO-ONE on PC
6.1.1 ROBO-ONE
6.1.2 ROBO-ONE on PC的內容
6.1.3 參賽機器人
6.1.4 仿真概述
6.1.5 實現仿真之夢
6.2 U-knight
6.2.1 U-knight簡介
6.2.2 外觀
6.2.3 設計
6.2.4 基於Inventor的設計
6.2.5 創建製作圖紙
6.2.6 製作
6.2.7 三維CAD的優點
6.3 剛王丸
6.3.1 目標
6.3.2 剛王丸模型
6.3.3 剛王丸的控製
6.3.4 剛王丸存在的問題
6.3.5 剛王丸的改進
6.4 FZ-2
6.4.1 模型的準備
6.4.2 MSC.visualNastran 4D的設置
6.4.3 程序框架
6.4.4 編程步驟
6.4.5 仿真結果與反思
6.5 開拓者4號
6.5.1 仿真環境
6.5.2 開拓者4號的配置
6.5.3 機器人的設計
6.5.4 機器人的機械模型
6.5.5 機器人的控製程序
6.5.6 實施仿真
6.5.7 今後的目標
6.6 bode
6.6.1 在ROBO-ONE on PC齣場
6.6.2 Mission2的結果概述
6.6.3 Mission2技巧——嚮前跳的方法
6.6.4 Mission2技巧——緩緩著地的方法
6.6.5 伺服電機模型是成功的關鍵
前言/序言
用户评价
這本書的封麵設計非常有吸引力,簡潔的綫條勾勒齣機器人優美的姿態,讓我立刻聯想到科幻電影中那些靈活敏捷的機械生命。書名“雙足步行機器人仿真設計”本身就充滿瞭技術感和前瞻性,讓我對書中的內容充滿瞭好奇。我一直對機器人技術,特彆是仿生學領域有著濃厚的興趣,而雙足步行無疑是機器人領域中最具挑戰性也最迷人的方嚮之一。想象一下,一個能夠像人類一樣穩定、流暢地在復雜地形中行走的機器人,這其中的設計難度和技術突破該有多麼震撼。我期待書中能夠深入剖析雙足步行機器人的運動學和動力學模型,或許還會涉及一些先進的控製算法,比如PID控製、模糊控製,甚至更前沿的強化學習方法。同時,仿真設計這一關鍵詞也暗示瞭書中會包含大量的計算機模擬內容,也許會使用一些主流的仿真軟件,比如MATLAB/Simulink、Gazebo或者Unity,通過這些工具來驗證設計的可行性和性能。我希望書中能提供一些實際的案例分析,展示如何從零開始構建一個仿真模型,並進行各種場景下的測試,比如摔倒後的自恢復、崎嶇路麵的行走等。如果書中還能觸及到硬件實現的一些考慮,比如關節驅動、傳感器選擇、能量管理等,那就更完美瞭,這會讓仿真設計與實際應用之間的聯係更加緊密。總而言之,我對這本書充滿期待,希望它能為我打開一個更廣闊的機器人世界。
评分讀到這本書的書名,我腦海中立刻浮現齣那些在實驗室裏辛勤工作的工程師們,他們通過精密的計算和大量的實驗,一點點地構建起能夠自主行走的機械生命。 “雙足步行機器人仿真設計”——這個名字本身就充滿瞭科學的嚴謹和工程的魅力。“仿真設計”讓我聯想到書中可能涵蓋瞭利用計算機軟件來模擬機器人運動的詳細過程。我期待書中能夠深入講解雙足機器人運動的基本模型,包括其運動學和動力學方程的推導,以及如何將其轉化為計算機可識彆的語言。對於雙足機器人而言,如何實現平穩、高效的行走是其核心挑戰。我猜測書中會重點闡述步態規劃的算法,例如如何生成穩定且適用於不同地形的步態,以及如何設計有效的控製器來追蹤這些步態,並維持機器人的平衡。這可能涉及到一些先進的控製理論,比如模型預測控製、自適應控製或者基於優化的控製方法。同時,仿真環境的搭建也是必不可少的一環。我希望書中能夠介紹如何構建一個逼真的仿真平颱,能夠模擬機器人的物理特性、傳感器反饋以及與環境的交互,從而為機器人的設計和優化提供一個虛擬的實驗場。這本書很可能是一部深入探索雙足機器人仿真設計奧秘的權威著作。
评分翻開這本書,一股濃厚的學術研究氛圍撲麵而來。目錄的編排清晰嚴謹,讓我能夠快速找到自己感興趣的章節。從第一章的背景介紹,到最後的未來展望,似乎構成瞭一個完整的知識體係。我尤其關注書中對“仿真”這一環節的側重點。在機器人設計過程中,物理樣機的製作往往成本高昂且耗時費力,而仿真技術恰恰能夠有效地降低這些風險,並允許工程師在早期階段進行大量的迭代和優化。我猜測書中會詳細介紹如何搭建一個虛擬的機器人環境,如何精確地模擬機器人的物理特性,比如質量、慣性、關節摩擦等,以及如何引入外部環境的乾擾,比如重力、風力、地麵不平整等。這種嚴謹的仿真方法對於評估不同設計方案的優劣至關重要。此外,對於雙足機器人而言,其穩定性是核心問題。我期待書中能夠深入探討步態規劃和控製策略,例如ZMP(零力矩點)理論的應用,如何通過調整ZMP來維持身體的平衡,以及如何應對動態變化,例如在行走過程中突然加速或減速。如果書中還能涉及一些姿態控製和抗乾擾技術,比如利用IMU(慣性測量單元)來感知機器人的姿態,並通過反饋控製來糾正偏差,那將是非常有價值的內容。這本書似乎是一本能夠引領讀者進入機器人仿真設計殿堂的優秀教材。
评分這本書的封麵設計傳遞齣一種嚴謹而又充滿活力的感覺,讓我迫不及待地想一探究竟。我一直對機器人技術,特彆是其仿生學的研究方嚮深感興趣,而雙足機器人作為最接近人類運動方式的機器人,其設計和控製無疑是其中的翹楚。書中“仿真設計”這個詞匯,讓我聯想到它可能包含瞭一係列關於如何在虛擬環境中構建和測試雙足機器人模型的內容。我希望它能夠詳盡地介紹雙足機器人運動的基本原理,包括其運動學模型,例如如何描述關節的運動與末端執行器位置之間的關係,以及動力學模型,即如何考慮力和力矩對機器人運動的影響。此外,步態的生成和穩定性控製是雙足機器人設計的關鍵。我推測書中會深入探討各種步態生成算法,從簡單的周期性步態到更復雜的自適應步態,以及如何通過有效的控製策略來保證機器人在行走過程中的動態平衡,例如利用ZMP(零力矩點)理論或者優化控製方法。如果書中還能涵蓋一些傳感器融閤技術,比如如何利用視覺傳感器、激光雷達或者慣性傳感器來感知環境和機器人的狀態,並將其融入到控製係統中,那就更令人興奮瞭。這本書很有可能是一本集理論與實踐於一體的寶貴資源。
评分我被這本書的標題所吸引,它精確地指嚮瞭我一直以來非常感興趣的機器人技術領域——雙足步行。這不僅僅是關於機械結構的堆砌,更是關於智能與運動的完美結閤。 “仿真設計”這一副標題,則讓我對接下來的內容充滿瞭期待。我推測這本書將不僅僅停留在理論層麵,而是會帶領讀者深入到如何利用現代計算工具來構建和測試雙足機器人。我希望書中能夠詳盡地介紹雙足機器人運動學的基本原理,包括如何描述機器人肢體的運動,以及動力學方程的建立,也就是考慮機器人運動時所受到的力和力矩。更重要的是,我期待書中能夠深入探討步態生成和穩定性控製的算法,這無疑是雙足機器人設計的核心難點。或許會涉及ZMP(零力矩點)理論的應用,或者更先進的優化控製方法,來確保機器人在行走過程中的動態平衡。同時,仿真環境的搭建和使用也是一個重要的環節,我希望書中能夠介紹如何利用主流的仿真軟件,例如MATLAB/Simulink、Gazebo或者Unity等,來模擬機器人的行為,並進行各種場景下的測試和優化。這本書很有可能是一本能夠為機器人愛好者和從業者提供寶貴指導的實用指南。
评分很佩服老公的毅力,喜欢钻研。
评分书还是可以的
评分henhaohenhaohenhaohenhaohenhaohenhao
评分双足步行机器人,未来之大业。
评分总起来说还是不错的哦~
评分书的质量好,纸质不错,是正版
评分[ZZ]写的的书都写得很好,[sm]还是朋友推荐我看的,后来就非非常喜欢,他的书了。除了他的书,我和我家小孩还喜欢看郑渊洁、杨红樱、黄晓阳、小桥老树、王永杰、杨其铎、晓玲叮当、方洲,他们的书我觉得都写得很好。[SM],很值得看,价格也非常便宜,比实体店买便宜好多还省车费。 书的内容直得一读[BJTJ],阅读了一下,写得很好,[NRJJ],内容也很丰富。[QY],一本书多读几次,[SZ]。 快递送货也很快。还送货上楼。非常好。 [SM],超值。买书就来来京东商城。价格还比别家便宜,还免邮费不错,速度还真是快而且都是正版书。[BJTJ],买回来觉得还是非常值的。我喜欢看书,喜欢看各种各样的书,看的很杂,文学名著,流行小说都看,只要作者的文笔不是太差,总能让我从头到脚看完整本书。只不过很多时候是当成故事来看,看完了感叹一番也就丢下了。所在来这里买书是非常明智的。然而,目前社会上还有许多人被一些价值不大的东西所束缚,却自得其乐,还觉得很满足。经过几百年的探索和发展,人们对物质需求已不再迫切,但对于精神自由的需求却无端被抹杀了。总之,我认为现代人最缺乏的就是一种开阔进取,寻找最大自由的精神。 中国人讲“虚实相生,天人合一”的思想,“于空寂处见流行,于流行处见空寂”,从而获得对于“道”的体悟,“唯道集虚”。这在传统的艺术中得到了充分的体现,因此中国古代的绘画,提倡“留白”、“布白”,用空白来表现丰富多彩的想象空间和广博深广的人生意味,体现了包纳万物、吞吐一切的胸襟和情怀。让我得到了一种生活情趣和审美方式,伴着笔墨的清香,细细体味,那自由孤寂的灵魂,高尚清真的人格魅力,在寻求美的道路上指引着我,让我抛弃浮躁的世俗,向美学丛林的深处迈进。合上书,闭上眼,书的余香犹存,而我脑海里浮现的,是一个“皎皎明月,仙仙白云,鸿雁高翔,缀叶如雨”的冲淡清幽境界。愿我们身边多一些主教般光明的使者,有更多人能加入到助人为乐、见义勇为的队伍中来。社会需要这样的人,世界需要这样的人,只有这样我们才能创造我们的生活,[NRJJ]希望下次还呢继续购买这里的书籍,这里的书籍很好,非常的不错,。给我带来了不错的现实享受。希望下次还呢继续购买这里的书籍,这里的书籍很好,非常的不错,。给我带来了不错的现实享受。
评分刚刚收到,大体上看看,挺合我的口味!宝贝不错!很喜欢
评分下单后隔天就收到。快是京东的特点。
相关图书



本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 tushu.tinynews.org All Rights Reserved. 求知書站 版权所有